


机器人式超声声场测试系统面向聚焦超声、HITU/HIFU 及医用超声设备的声场测量,集成多自由度机器人扫描、水听器测量、同步波形采集与声场分析,用于建立可追溯的声场数据。系统以机器人替代传统三轴直线运动方案,在焦域扫描、探头保护、试件定位和测试任务换型方面具备系统化设计。
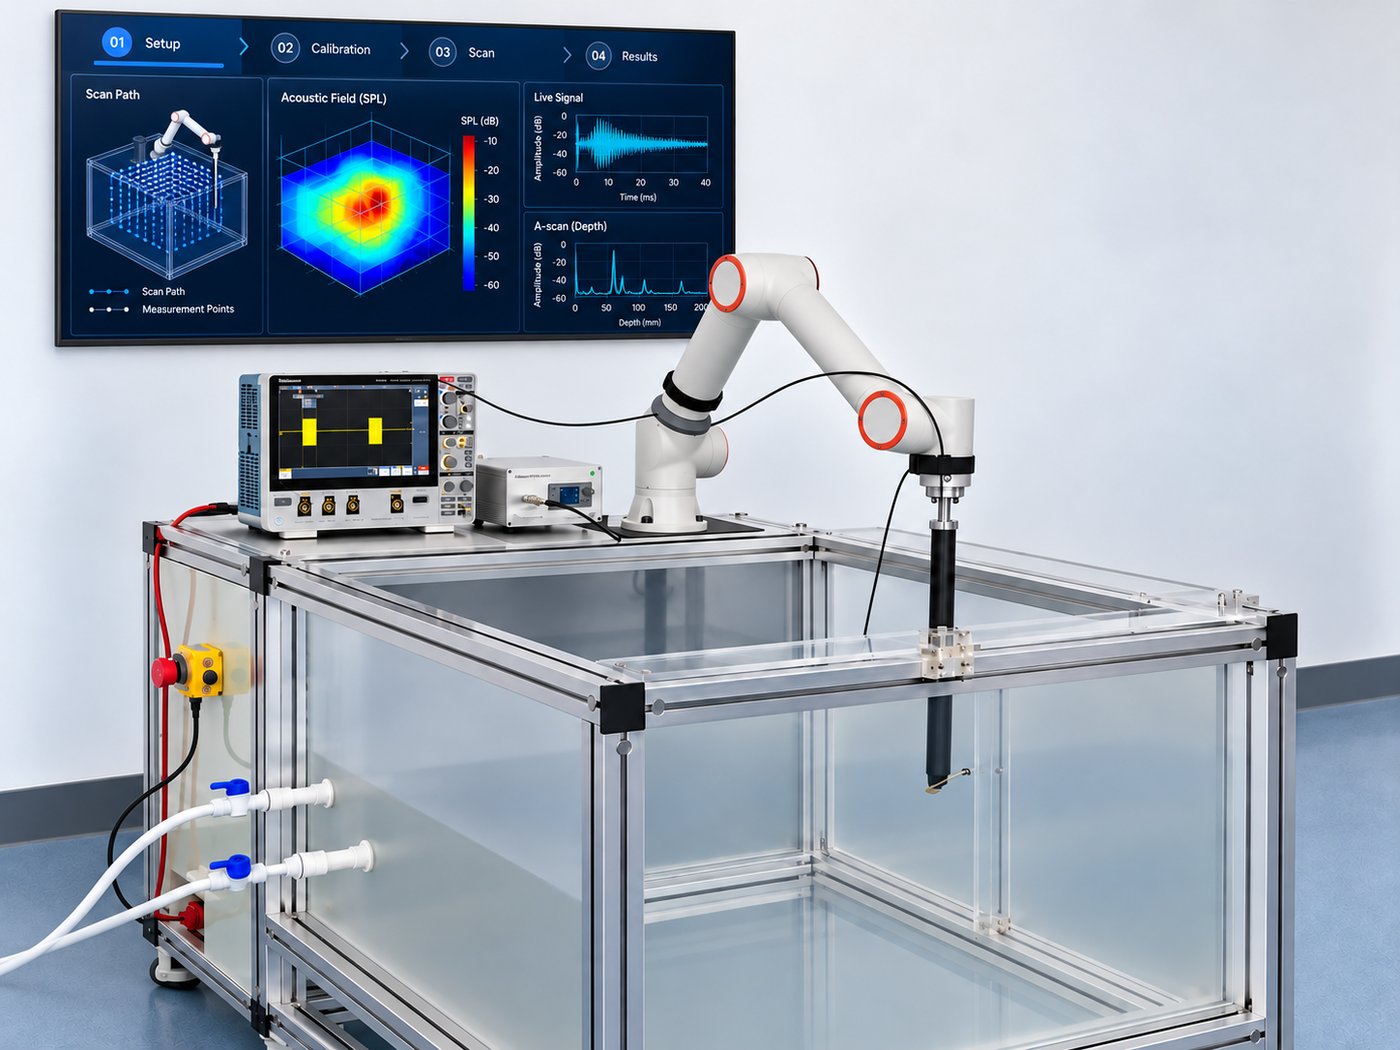
系统组成
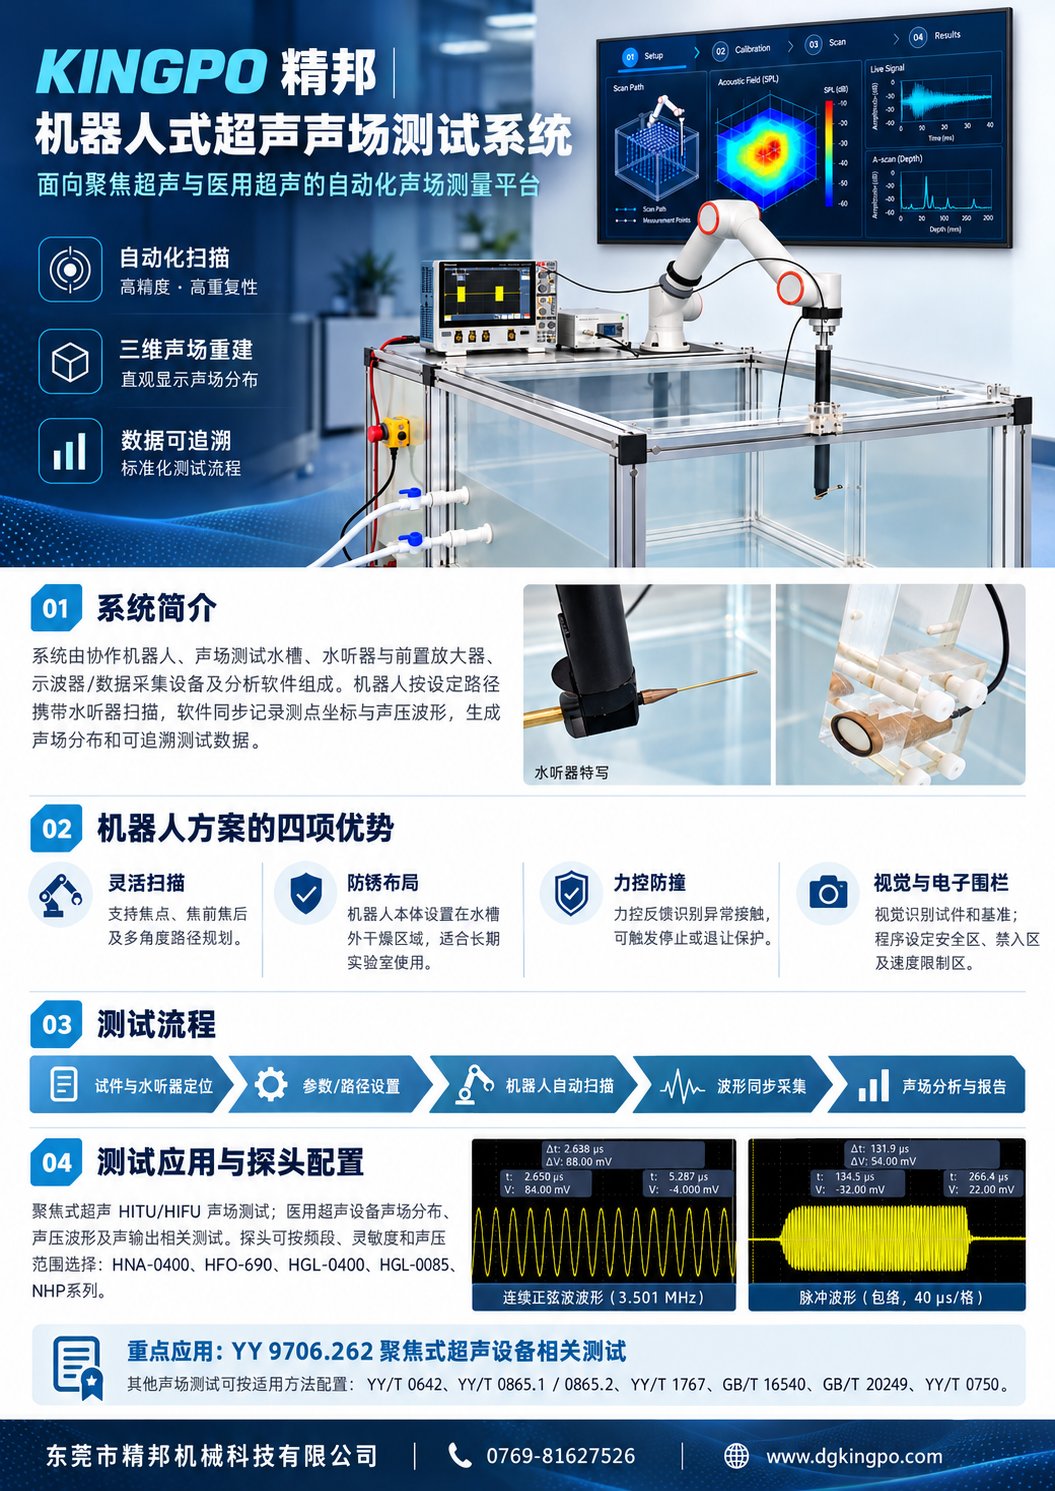
系统由多自由度机器人、测试水槽、被测件夹具、水听器与前置放大器、示波器或数据采集设备、视觉定位模块及声场分析软件组成。被测换能器固定在水槽夹具上,机器人携带水听器沿设定轨迹移动;软件同步关联测点坐标与声压波形,形成二维或三维声场分布数据。
- 多自由度机器人及运动控制单元
- 测试水槽、吸声边界与水质条件控制
- 水听器、前置放大器与信号线缆
- 示波器 / 数据采集设备与同步触发
- 视觉定位模块与装夹工装
- 声场分析软件与报告模块
机器人扫描方案的特点
以多自由度机器人替代传统三轴直线运动方案,针对焦域扫描、探头保护、试件定位和测试任务换型进行系统化设计。
灵活路径规划
围绕焦点、焦前区、焦后区及旁瓣区域配置轨迹和采样密度,适应不同换能器和测量平面。
防锈布局
机器人本体可布置在水槽外干燥区域,探头及末端部件按测试需要接近水体,降低潮湿环境对运动机构的影响。
力控防撞
利用力/扭矩或关节力矩反馈识别异常接触,并按配置触发停止或退让动作,保护水听器、夹具和被测件。
视觉辅助与电子围栏
视觉辅助识别试件、夹具和基准点;程序可设置工作空间、禁入区和速度限制区,并纳入安全验证。
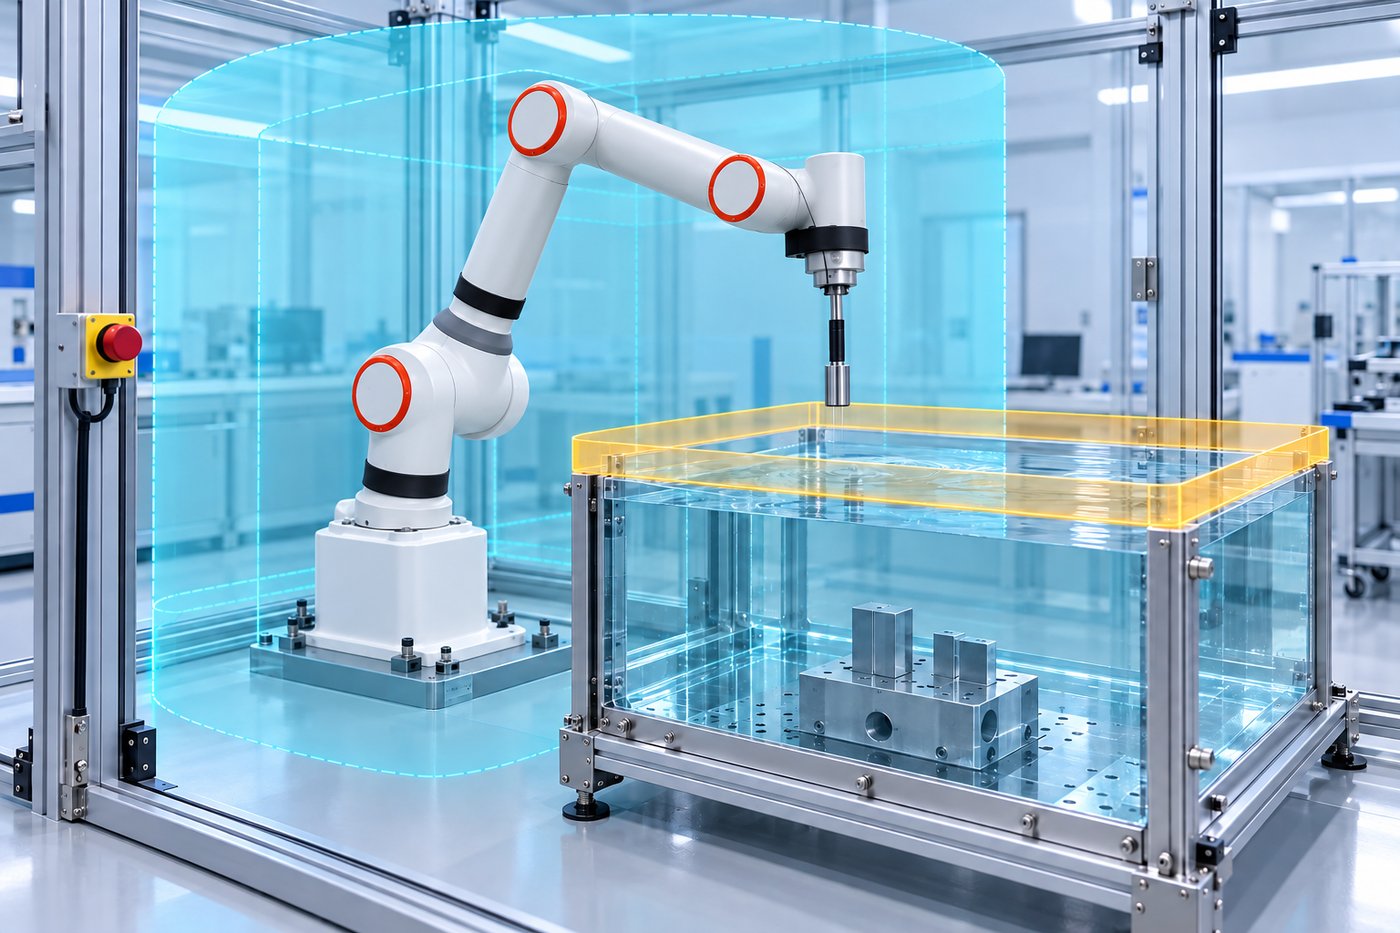
从装夹定位到声场报告
- 准备:安装被测件,检查水槽、吸声边界和水质条件。
- 定位:视觉辅助识别试件与基准,完成坐标及探头敏感点标定。
- 规划:设置扫描平面、焦域范围、采样间距和采集触发。
- 测量:机器人携水听器扫描,同步采集波形与位置数据。
- 输出:分析声场数据,保存原始记录并生成项目报告。
适用的超声声场测试任务
系统可根据被测设备类型、工作频率、波形和测量方法配置扫描任务,适用于医用超声场水听器测量与特征描绘,以及聚焦换能器焦域和周边区域的空间扫描。
- 聚焦超声换能器焦点定位与焦域分布测量
- 焦前、焦后及选定旁瓣区域扫描
- 医用超声设备轴向、横向和截面声场测量
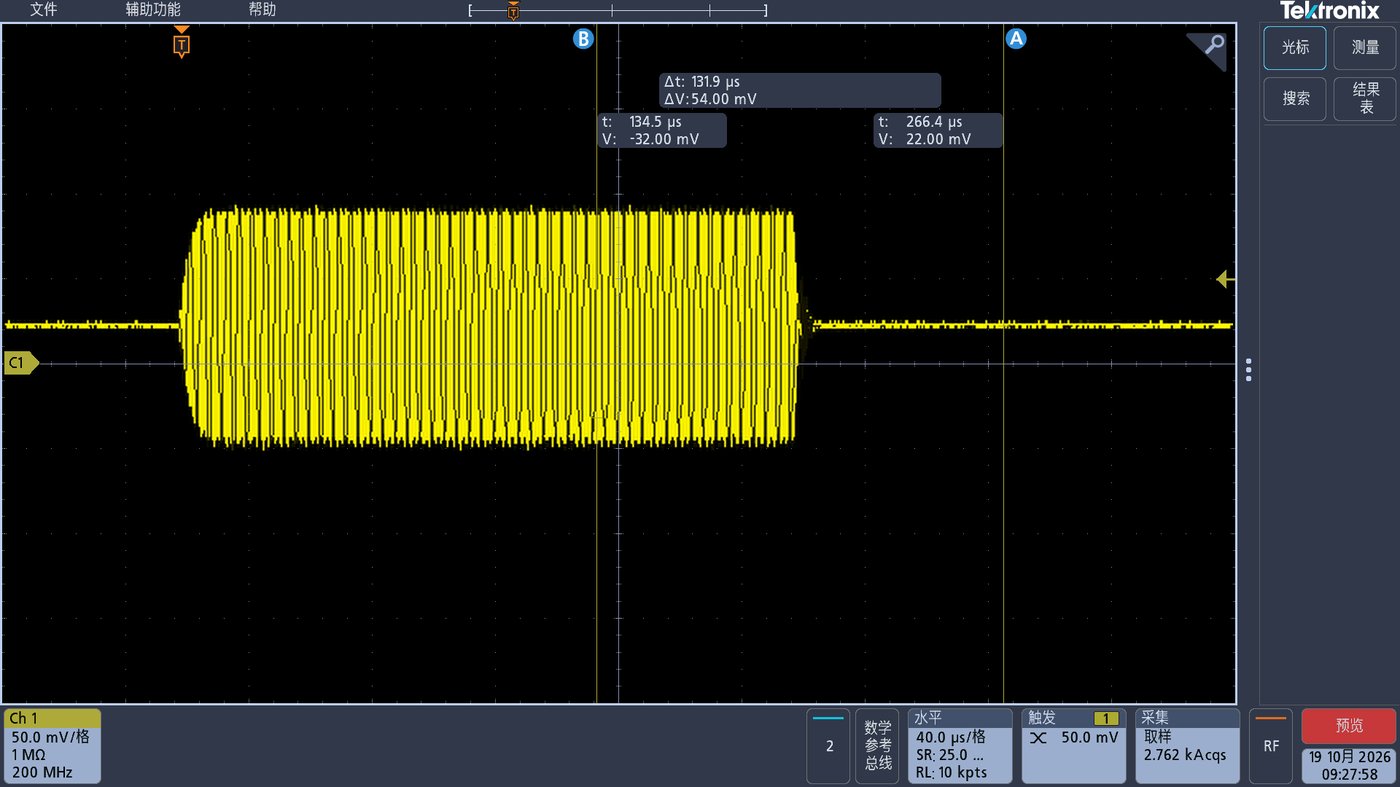
- 连续波、准连续波及脉冲声压波形采集
- 按适用方法配置的 HITU 声功率测量配套方案
配置说明:水听器扫描用于声场测量;HITU 总声功率测量通常需另配辐射力天平或量热组件。
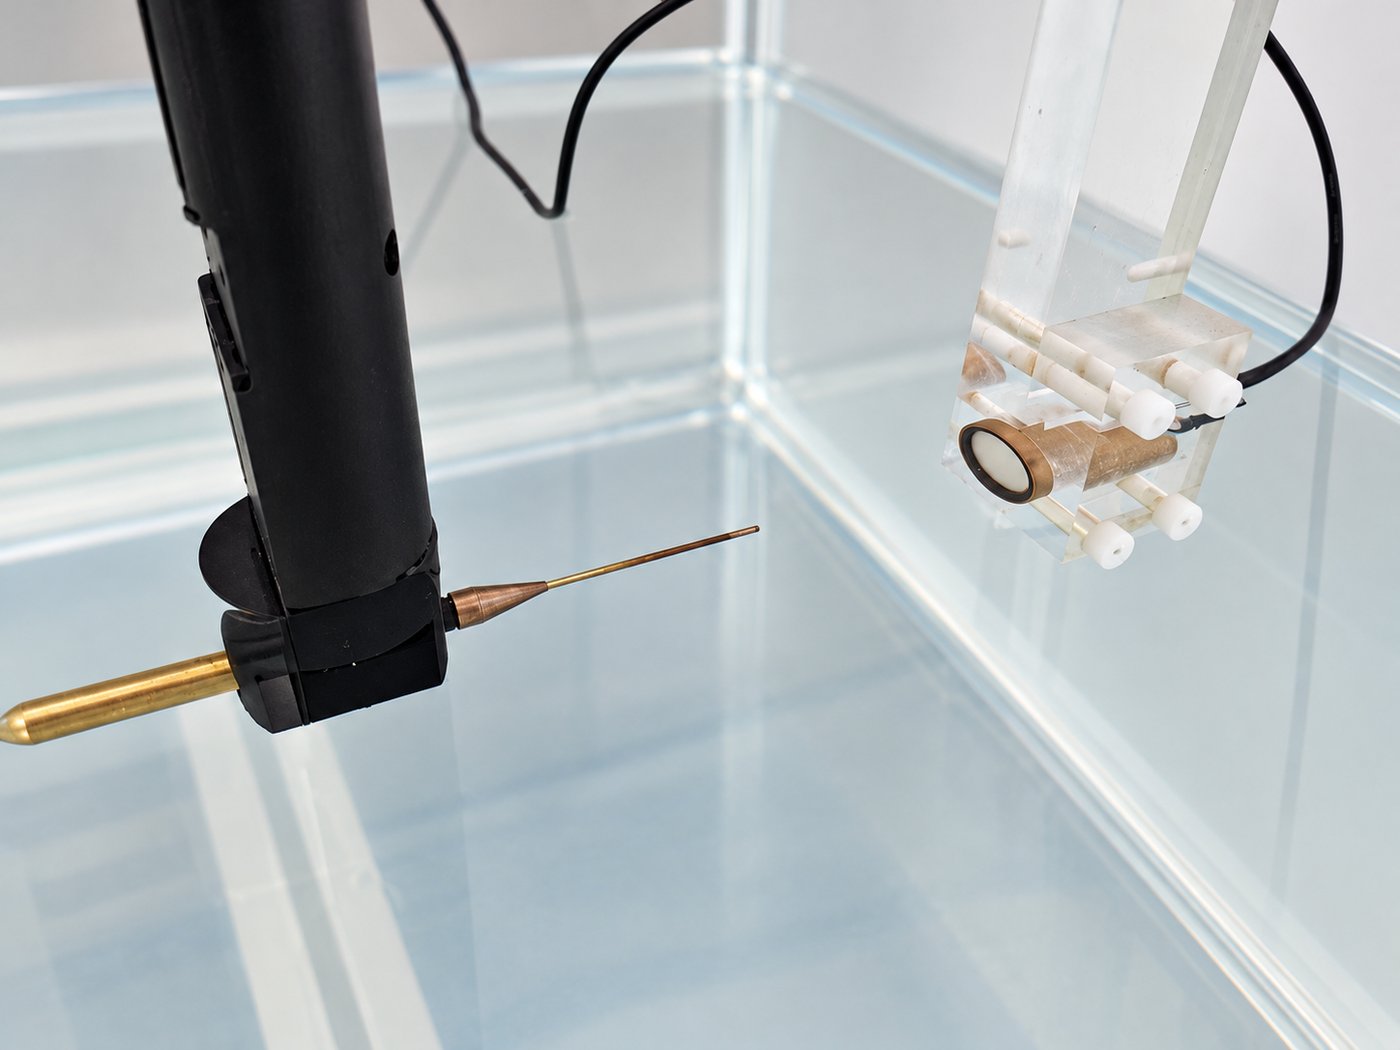
水听器与测量链路配置
探头根据频率范围、波形带宽、声压水平、空间分辨率和校准资料选配,并与前置放大器、线缆及采集设备共同构成测量链路。
| 配置选项 | 典型用途 | 选型要点 |
|---|---|---|
| ONDA HNA-0400 | HITU/HIFU 聚焦声场高声压测量方案 | 确认目标频段、校准资料、允许工作条件及高声压测试程序。 |
| ONDA HFO-690 | 高强度声场及声压/温度同步测量的高配选项 | 按项目确认接口、校准范围、软件适配和预算配置。 |
| ONDA HGL-0400 | 常规医用超声声场扫描 | 按频率、灵敏度、敏感元件尺寸和校准证书选配。 |
| ONDA HGL-0085 | 高空间分辨率及较高频率声场扫描 | 核对探头带宽、匹配放大器和采集系统带宽。 |
| NHP 系列针式水听器 | 按孔径和频段扩展测量配置 | 按频率、灵敏度、孔径和校准证书确定;HITU 高声压应用应先确认探头适用条件。 |
以上为可选配置示例,最终组合以被测设备参数、正式产品规格书及逐支校准文件为准。
相关超声标准与测试支持
系统提供相应的扫描定位、信号采集和数据管理能力。具体项目按被测设备类别、适用标准版本、测量方法和探头校准链路确认。
| 标准 | 主要关联内容 | 系统可支持的环节 |
|---|---|---|
| YY 9706.262-2021 | HITU 设备基本安全和基本性能专用要求 | 支持相关声场测量任务的机器人定位、扫描及数据记录;不等同于完成全部安全和性能评价。 |
| YY/T 0865.1-2024 | 经校准水听器测量和描绘医用超声场 | 支持液体声场扫描、声压参数采集和数据管理。 |
| YY/T 0865.2-2018 | 超声场用水听器校准 | 记录探头编号、灵敏度和校准信息;系统不替代水听器校准。 |
| YY/T 0642-2022 | 诊断超声热指数和机械指数相关测定 | 提供声场测量及坐标数据;评价按标准方法执行。 |
| YY/T 1767-2021 | HITU 换能器和系统声功率测量 | 可与选配辐射力天平或量热组件配套;声场扫描不替代声功率测量。 |
| GB/T 16540-1996;YY/T 1088-2007 | 医用超声场特性和水听器测量相关方法/导则 | 支持按测量平面执行水听器扫描和数据记录。 |
| GB/T 20249-2006;IEC 61828 | 聚焦换能器及发射场特征测量 | 支持焦轴、焦域和指定截面扫描。 |
| YY/T 0750 | 0.5–5 MHz 超声理疗设备声场要求和测量方法 | 支持相应治疗头声场扫描;按项目测试日期确认适用版本。 |
国际项目可结合 IEC 62127-1(水听器测量医用超声场)、IEC TS 62556(HITU 场特征描绘)及 IEC 62555(HITU 声功率测量)确认方法。标准列示用于说明技术范围,不代表系统单独即可证明被测设备符合全部条款。
系统技术参数
以下为系统级设计与验收参考值,具体工作空间和指标在技术协议中按样品尺寸、测量路径及探头配置确认。
| 项目 | 参考指标 | 说明 |
|---|---|---|
| 参考扫描包络 | 300 × 300 × 400 mm | 按项目有效测量区域配置 |
| 系统定位误差 | < 0.05 mm | 按水听器敏感点 TCP 标定及工作区验收 |
| 系统分辨率 | ≤ 0.02 mm | 用于测量路径和点位设置 |
| 重复定位误差 | < 0.05 mm | 按约定轨迹和验收方法验证 |
| 最大移动速度 | ≤ 10 mm/s | 结合探头、线缆和测量过程设定 |
| 扫描形式 | 线扫、二维网格、三维网格、自定义路径 | 扫描范围、步距和采样密度可配置 |
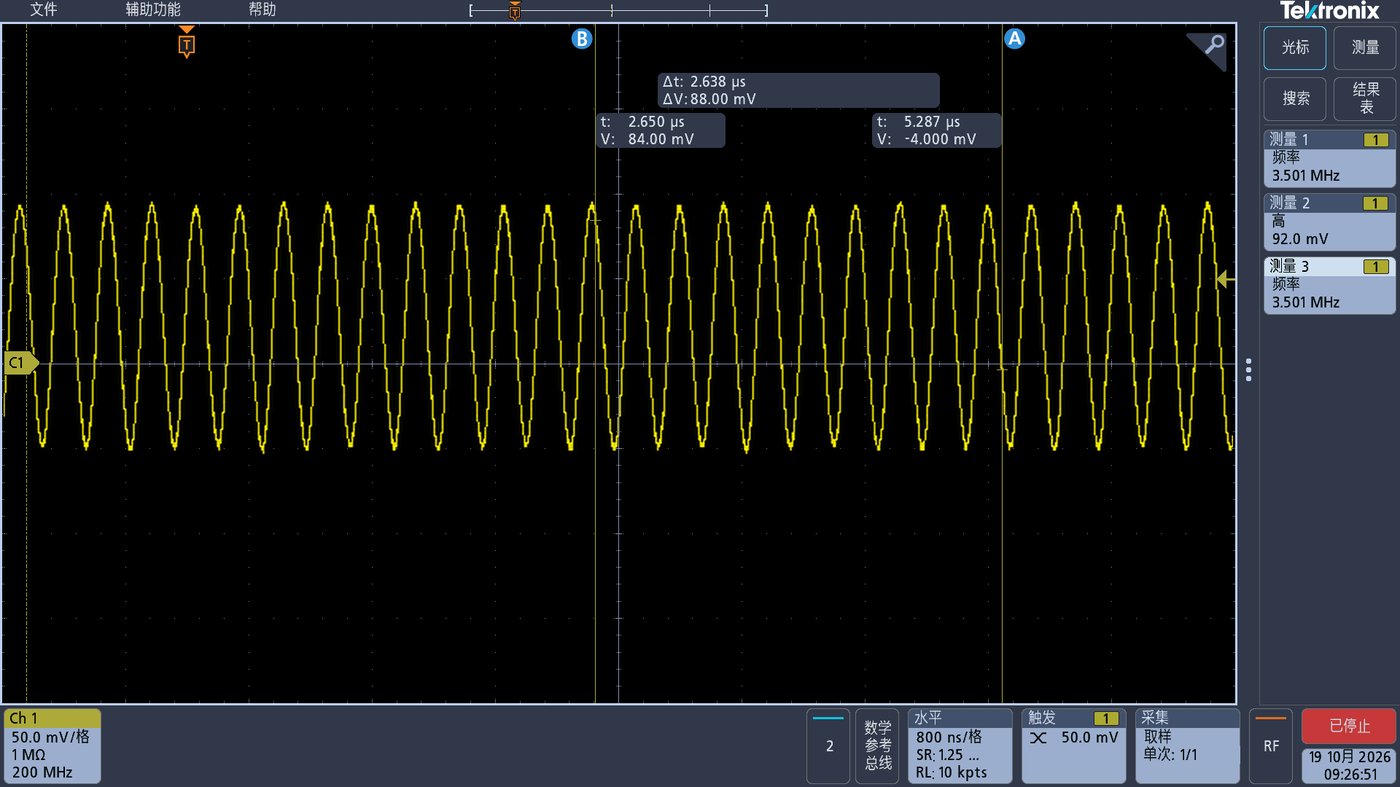
| 数据采集 | 示波器 / 采集卡及同步触发 | 带宽、采样率和触发方式按探头和波形确定 |
软件、视觉与安全管理
- 扫描轨迹、网格间距、速度和测量区域管理
- 机器人坐标、探头敏感点 TCP 及视觉坐标关联
- 同步记录测点、时间戳、触发信息和原始波形
- 声场图谱、焦点区域数据和报告导出
- 工作空间、禁入区、限速区、急停和碰撞反馈配置
- 保存试件图像、装夹检查结果及异常事件记录
机器人单元安全可结合 ISO 10218、IEC 60204-1、ISO 13849-1 或 IEC 62061 等进行风险评估与验证。普通视觉定位用于测量辅助,安全防护配置按风险评估确定。
常见问题
系统能直接完成 YY 9706.262 的全部测试吗?
系统提供相关声场测量、机器人定位和数据采集能力。完整评价还需按设备类别和标准条款配置相应测量方法及设备。
机器人扫描和声功率测量是一回事吗?
不是。水听器扫描用于测量声场空间分布和声压相关参数;HITU 总声功率测量需按适用方法配置辐射力天平或量热装置。
如何选择水听器?
需提供设备频率范围、波形、声压水平、焦距、目标空间分辨率和校准要求,再匹配探头、前置放大器与采集链路。
能适配不同尺寸或类型的换能器吗?
可通过更换夹具、坐标系和扫描程序适配不同任务;具体范围根据水槽尺寸、换能器结构、探头及扫描包络确认。
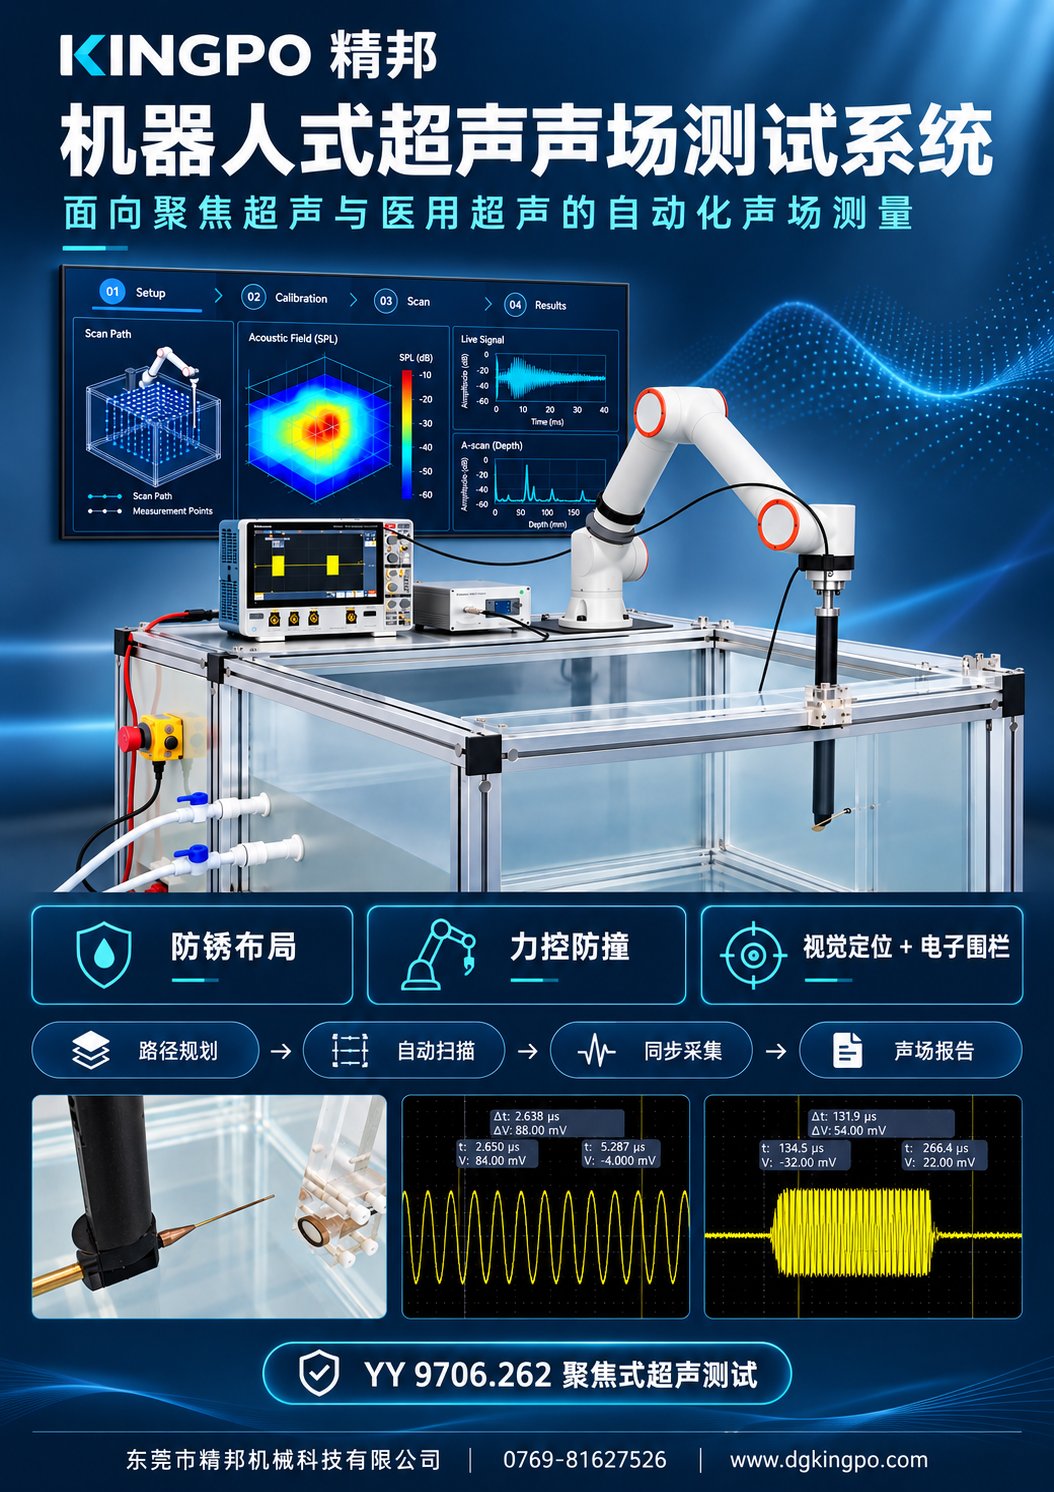
产品宣传图
医疗器械测试设备
医疗器械测试设备
医疗器械测试设备