


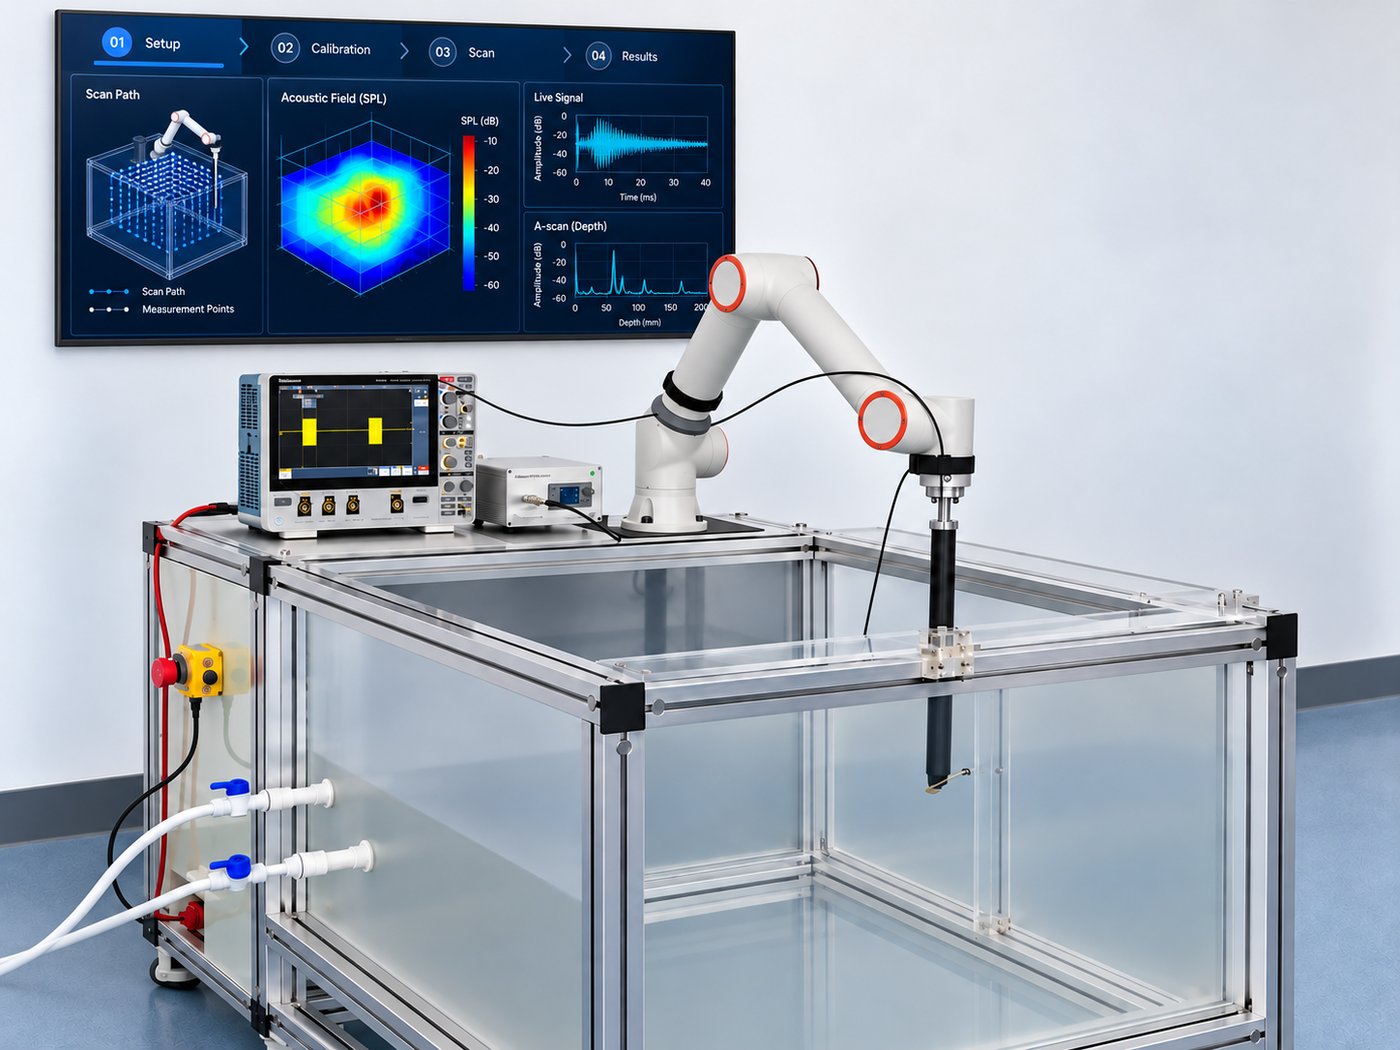
超声声场测试的瓶颈往往不在单次扫描精度,而在长期水槽工况下运动机构的可靠性,以及不同轮次测量结果之间能否互相比较。把机器人与主要运动机构移到干区、把换能器与水听器留在水槽内,并将每个测点的原始波形与空间坐标绑定归档,是把声场测试从「能测」推进到「可复测」的关键路径。本文按标准适用边界、水听器选型、同步采集数据链路、系统集成与安全防护四层展开。
传统三轴平台适合规则路径的定位扫描:行程明确、坐标系固定、控制逻辑简单。但在以水为耦合介质的声场测试中,平台长期处于高湿环境,导轨、丝杆、驱动部件与接插件容易受潮、锈蚀或出现绝缘下降。去离子、脱气与水温控制带来的水汽和冷凝,会进一步放大维护成本与停机风险。
机器人式方案改变的是布置逻辑:主要运动机构位于水槽外侧或独立干区,机器人末端携带水听器伸入水槽完成扫描;水槽侧可独立配置去离子、脱气、过滤及水温监测。这样既保留水作为声耦合介质的必要性,又把精密运动部件与长期潮湿环境隔离。需要说明的是,干湿分离属于布置层面的改进,不替代设备本身的防护等级设计与定期维护制度。
与规则三轴路径相比,多关节机器人还能围绕换能器与水听器的实际相对位置规划多姿态路径。测试换能器固定于工装,机器人按预设区域、步距与触发条件执行扫描,位置调用、波形采集与结果关联纳入同一流程,减少人工搬运探头带来的位置偏差。
声场测试涉及器械安全要求、水听器测量方法、声功率测量以及机器人系统集成安全,四类文件用途不同,不宜混用或相互替代。下表按适用对象列出方案选型阶段的常用依据。
| 标准 | 类别 | 适用对象与方案中的作用 |
|---|---|---|
| YY 9706.262-2021 | 国内专用要求 | 高强度聚焦超声(HITU)设备基本安全和基本性能专用要求;确定产品类别与试验边界 |
| YY/T 0865.1-2024 | 国内测量方法 | 医用超声场水听器测量与特征描绘,2026 年 7 月 20 日实施;声场扫描与参数表征的主要方法依据 |
| YY/T 0865.2-2018 | 国内校准方法 | 水听器校准,决定探头校准证书的有效范围与溯源链 |
| YY/T 0642-2022 | 国内测量方法 | 诊断超声设备热指数与机械指数相关测量,适用于诊断类设备 |
| YY/T 1767-2021 | 国内测量方法 | 高强度聚焦超声设备声功率测量;需按适用方法另配辐射力天平或量热设备 |
| IEC 62127-1:2022 | 国际测量方法 | 医用超声场水听器测量,与 YY/T 0865.1 系列配合用于国际项目 |
| IEC TS 62556:2014 | 国际技术规范 | HITU 换能器/系统声场表征 |
| IEC 62555:2013 | 国际测量方法 | HITU 声功率测量 |
| IEC 61828:2020 | 国际测量方法 | 聚焦换能器声场测量与特征参数定义 |
| ISO 10218-1/-2:2025 | 机器人安全 | 机器人本体与系统集成、应用风险评估参考;不替代整机安全验证 |
几处边界在方案阶段尤其需要澄清。第一,YY 9706.262-2021 是设备层面的安全与基本性能专用要求,不是完整的声场测量方法;声场扫描系统服务于其中的测量需求,但不能据此宣称覆盖全部条款。第二,声功率测试需依据适用方法另行配置辐射力天平或量热法设备,不能由水听器扫描系统直接替代。第三,理疗超声等其他类别应结合产品用途、频率与声场特性评估相应标准(如 YY/T 0750 系列),不宜把 HITU 配置直接套用。
机器人安全设计方面,ISO 10218-1:2025 与 ISO 10218-2:2025 可作为系统集成与应用风险评估的参考。程序中设置的工作区、禁入区、限速区与视觉识别属于过程管理手段,不能单独替代经验证的急停、联锁与实体防护功能;具体防护配置须结合机器人型号、现场布局和整机风险评估确定。
标准清单用于方案选型参考,不代表单台系统自动满足所有条款。最终适用性、探头型号、校准要求、测试程序及报告内容,应以设备用途、现行标准文本和客户验证要求为准。
水听器是声场测量链路中唯一直接把声压转换为电信号的环节,其性能边界会向下约束整个系统的配置。选型时至少需要同时核对以下五项。
| 参数 | 对测量配置的影响 |
|---|---|
| 有效口径 | 决定空间分辨率;口径越大,对高梯度焦域的空间平均效应越明显 |
| 频率响应 | 需覆盖换能器基频及关注的高次谐波,否则波形幅值会被系统频响整形 |
| 灵敏度 | 与采集设备量程、前置放大器增益共同决定动态范围 |
| 耐压范围 | 针对 HITU/HIFU 高声压工况,需核对峰值负压与空化风险 |
| 校准证书 | 决定灵敏度可溯源的频率点与不确定度,直接影响报告的复核基础 |
针对高强度聚焦超声,可根据声压范围和测试方法选择针式水听器;在高声压或特殊工况下,可评估光纤水听器等方案。选型候选包括 ONDA HNA-0400 针式水听器、HGL-0400 通用扫描探头、HGL-0085 高空间分辨率探头,以及 HFO-690 光纤水听器。最终型号应结合换能器频率、预计声压、空间分辨需求及校准范围确定,而不是按单一「最高灵敏度」指标选取。
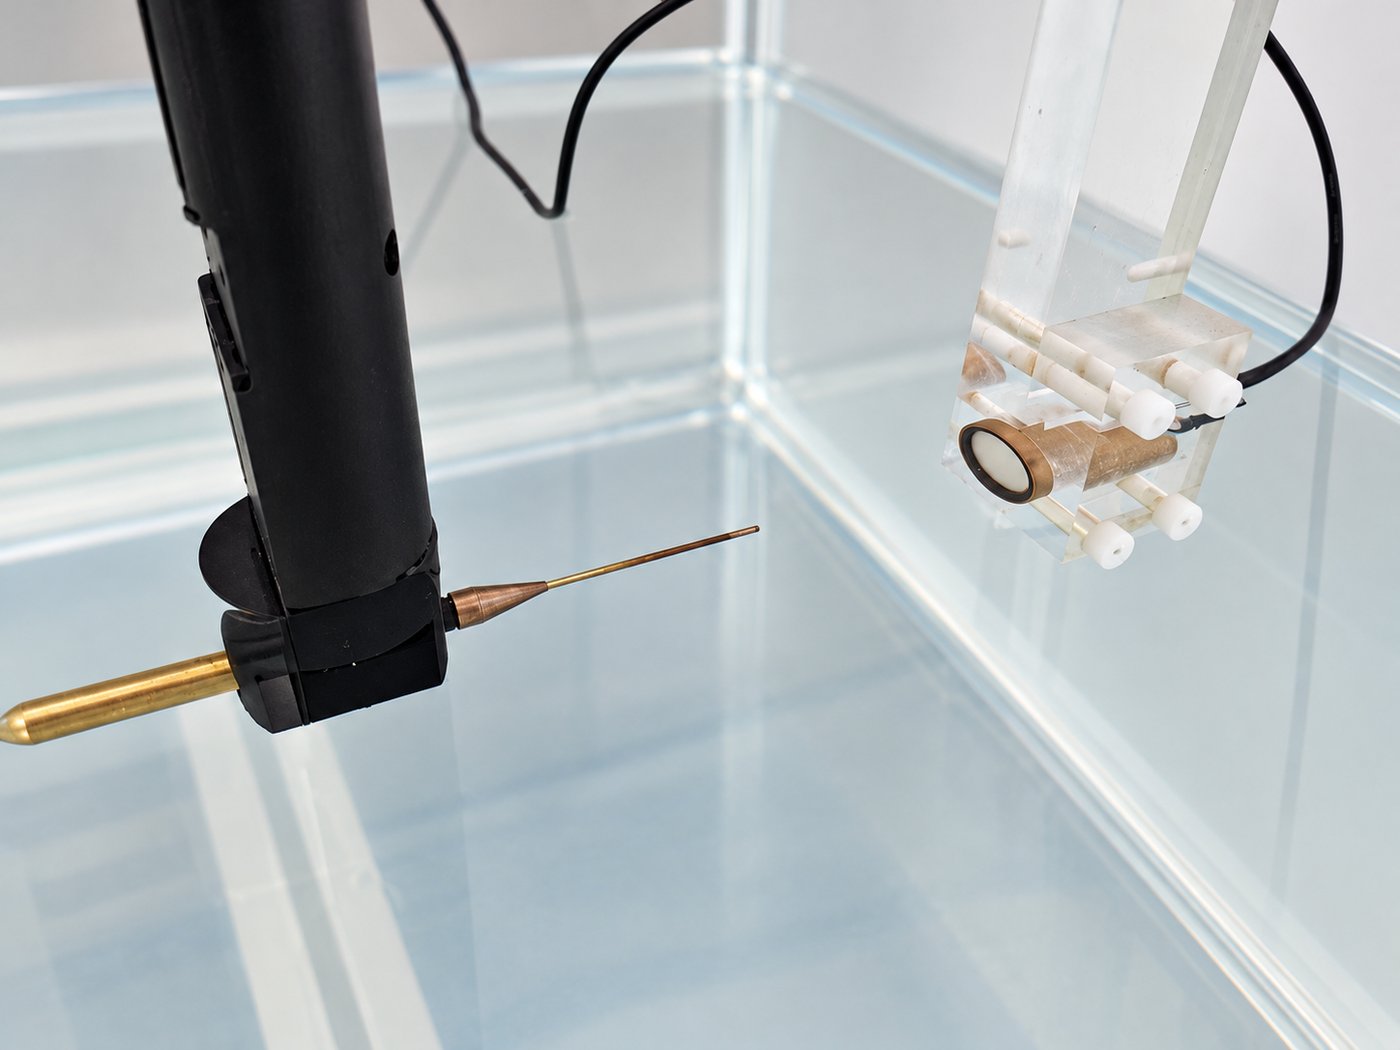
可复现性的核心是把「位置」与「波形」绑定,而不是只保存最终计算结果。建议的测试流程为:建立换能器与水听器坐标基准 → 设定扫描区域、步距及采集参数 → 执行机器人路径与同步采集 → 生成声场数据、曲线与报告。
系统可将采集触发与机器人位置关联,按测点保存原始波形及测量坐标,为后续声压、声强相关参数计算和报告复核提供数据基础。具体计算项目依适用标准、探头校准数据和测试程序确定,不宜在采集阶段就固定为单一结果格式。
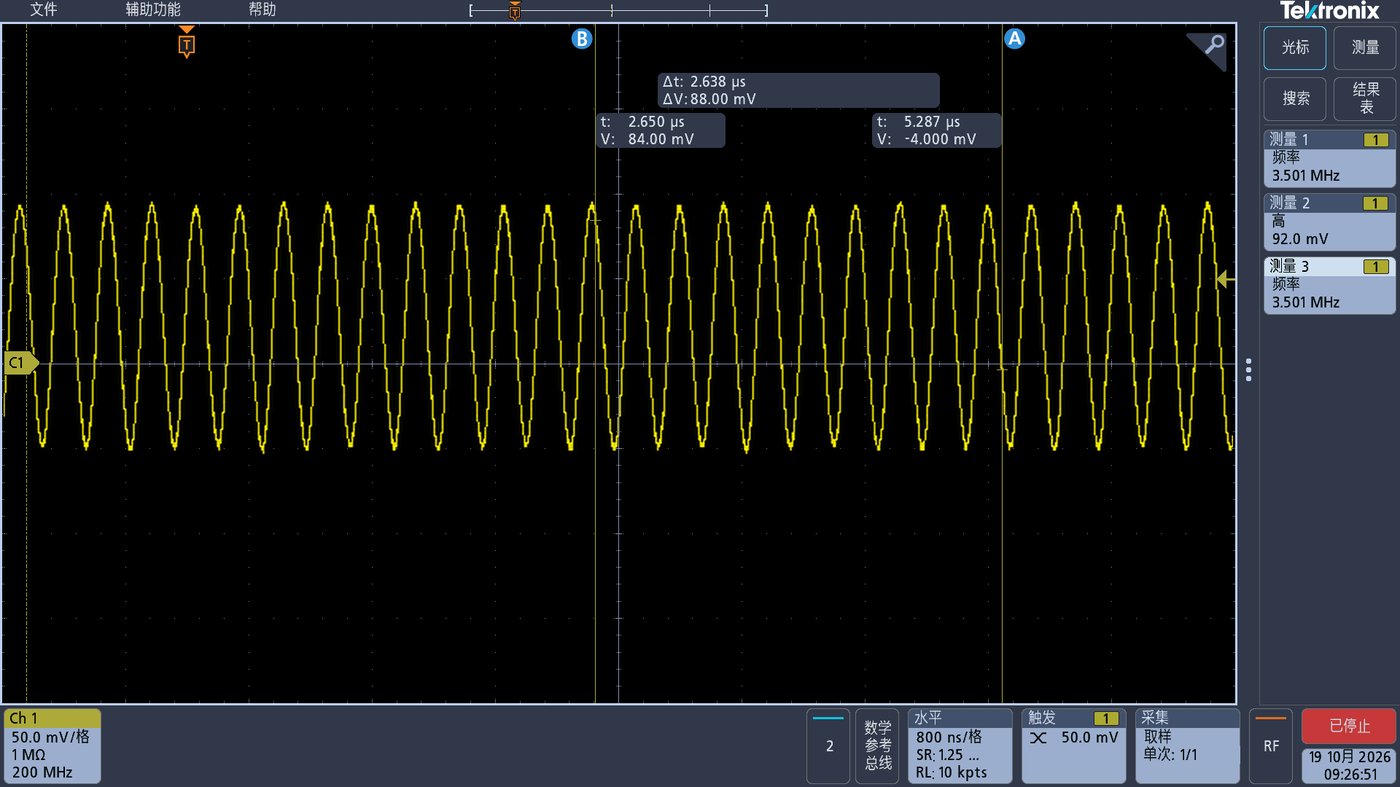
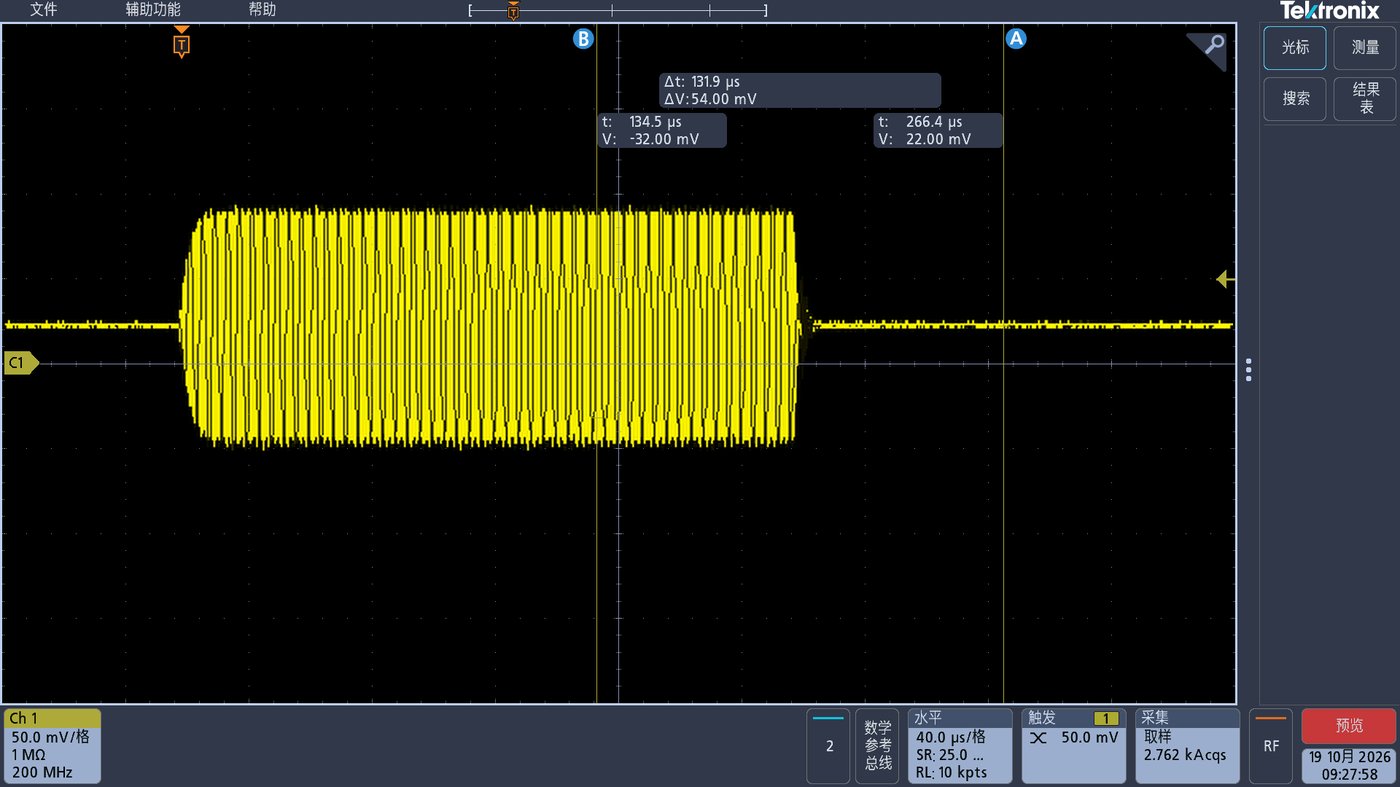
除扫描本体外,一套可交付的声场测试系统通常还包含:水槽与吸声材料、换能器工装与探头夹具、前置放大器、示波器或高速采集设备、触发同步、分析软件及显示终端,可按测试对象组合。墙面大屏适合展示运行状态、扫描进度、声场分布和关键波形,便于实验室培训、过程监控与成果讲解。
干湿区分开布置:机器人与主要运动机构位于水槽外侧或干区,减少长期潮湿环境对运动部件的影响。力控反馈与碰撞响应:利用机器人力/力矩或关节负载反馈,在接触或异常受力时触发停止、退让等策略,具体阈值与响应逻辑通过系统集成和风险评估确定。视觉辅助定位:相机用于识别工件、换能器或基准标记,辅助初始定位、路径校准与状态确认,并与测量标定流程配合使用。电子围栏与区域管理:在机器人程序中设置工作区域、禁入区域、限速区域和安全姿态,约束自动运行路径;该配置应纳入整机风险评估,按风险需要配置独立安全防护。
按应用方向扩展时,聚焦治疗超声、诊断超声和常规声场表征的测量目标、探头和分析参数并不完全相同。建议在方案阶段先明确产品类别、声场类型、频率与输出条件,再确定探头、扫描区域和报告项目。
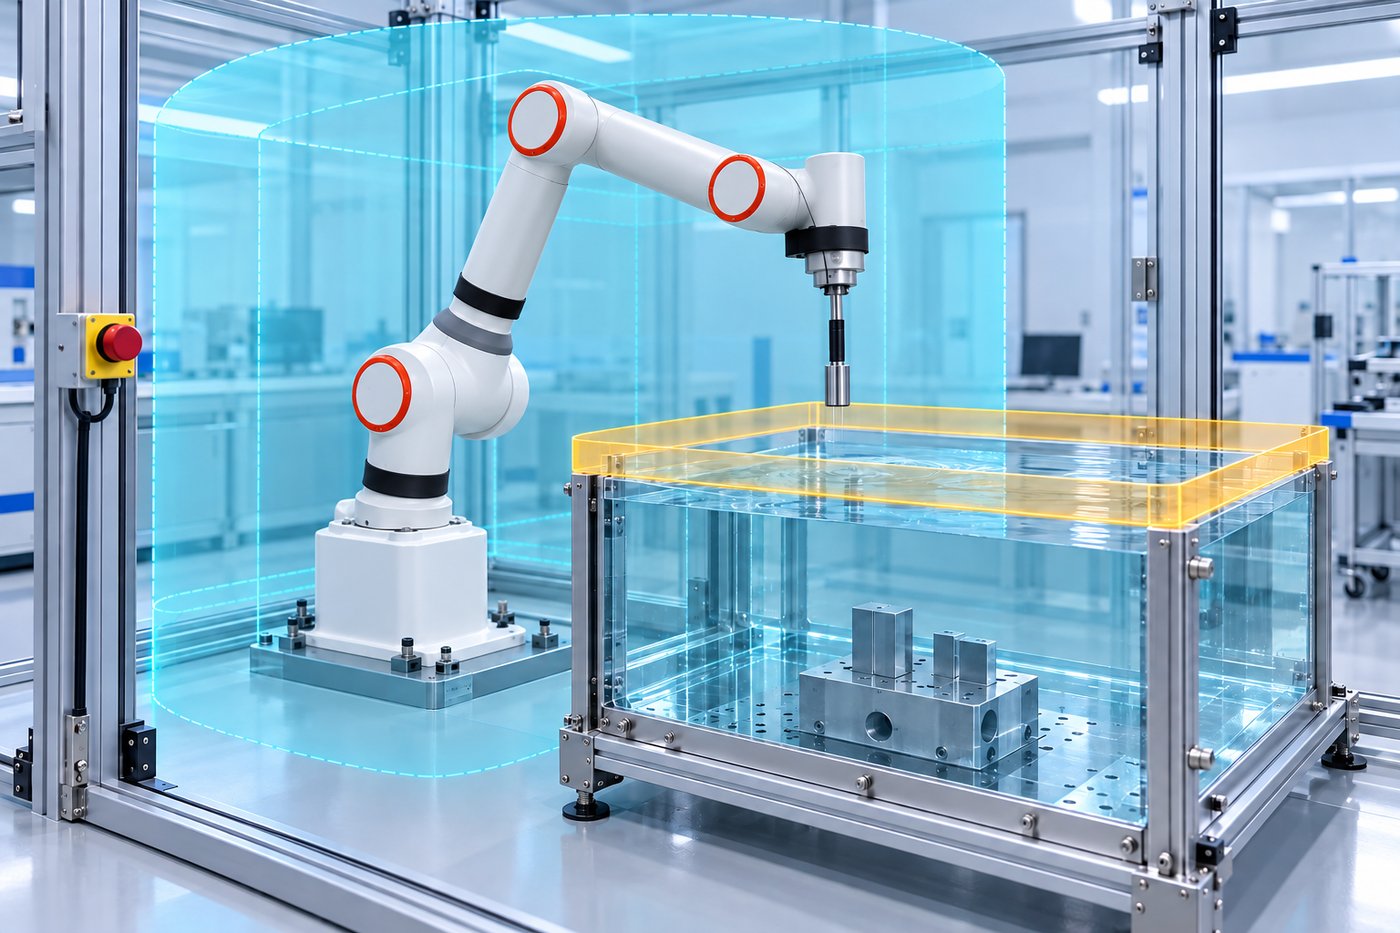
上述布置与选型逻辑对应本站产品 机器人式超声声场测试系统:六轴机器人带动水听器自动扫描 HITU/HIFU 声场,覆盖声压、焦域与声强分布测量,并可按项目配置水槽、吸声、同步采集与分析软件。东莞市精邦机械科技有限公司(精邦科技 / KingPo)可根据客户的换能器规格、测试标准、声场类型与实验室条件,提供水槽与吸声配置、机器人扫描方案、水听器及夹具建议、同步采集和分析软件集成,并协助规划安装、调试与操作培训。
咨询电话 0769-81627526。本文技术内容基于精邦工程团队 2026 年 11 月发布的声场测试方案说明整理。

